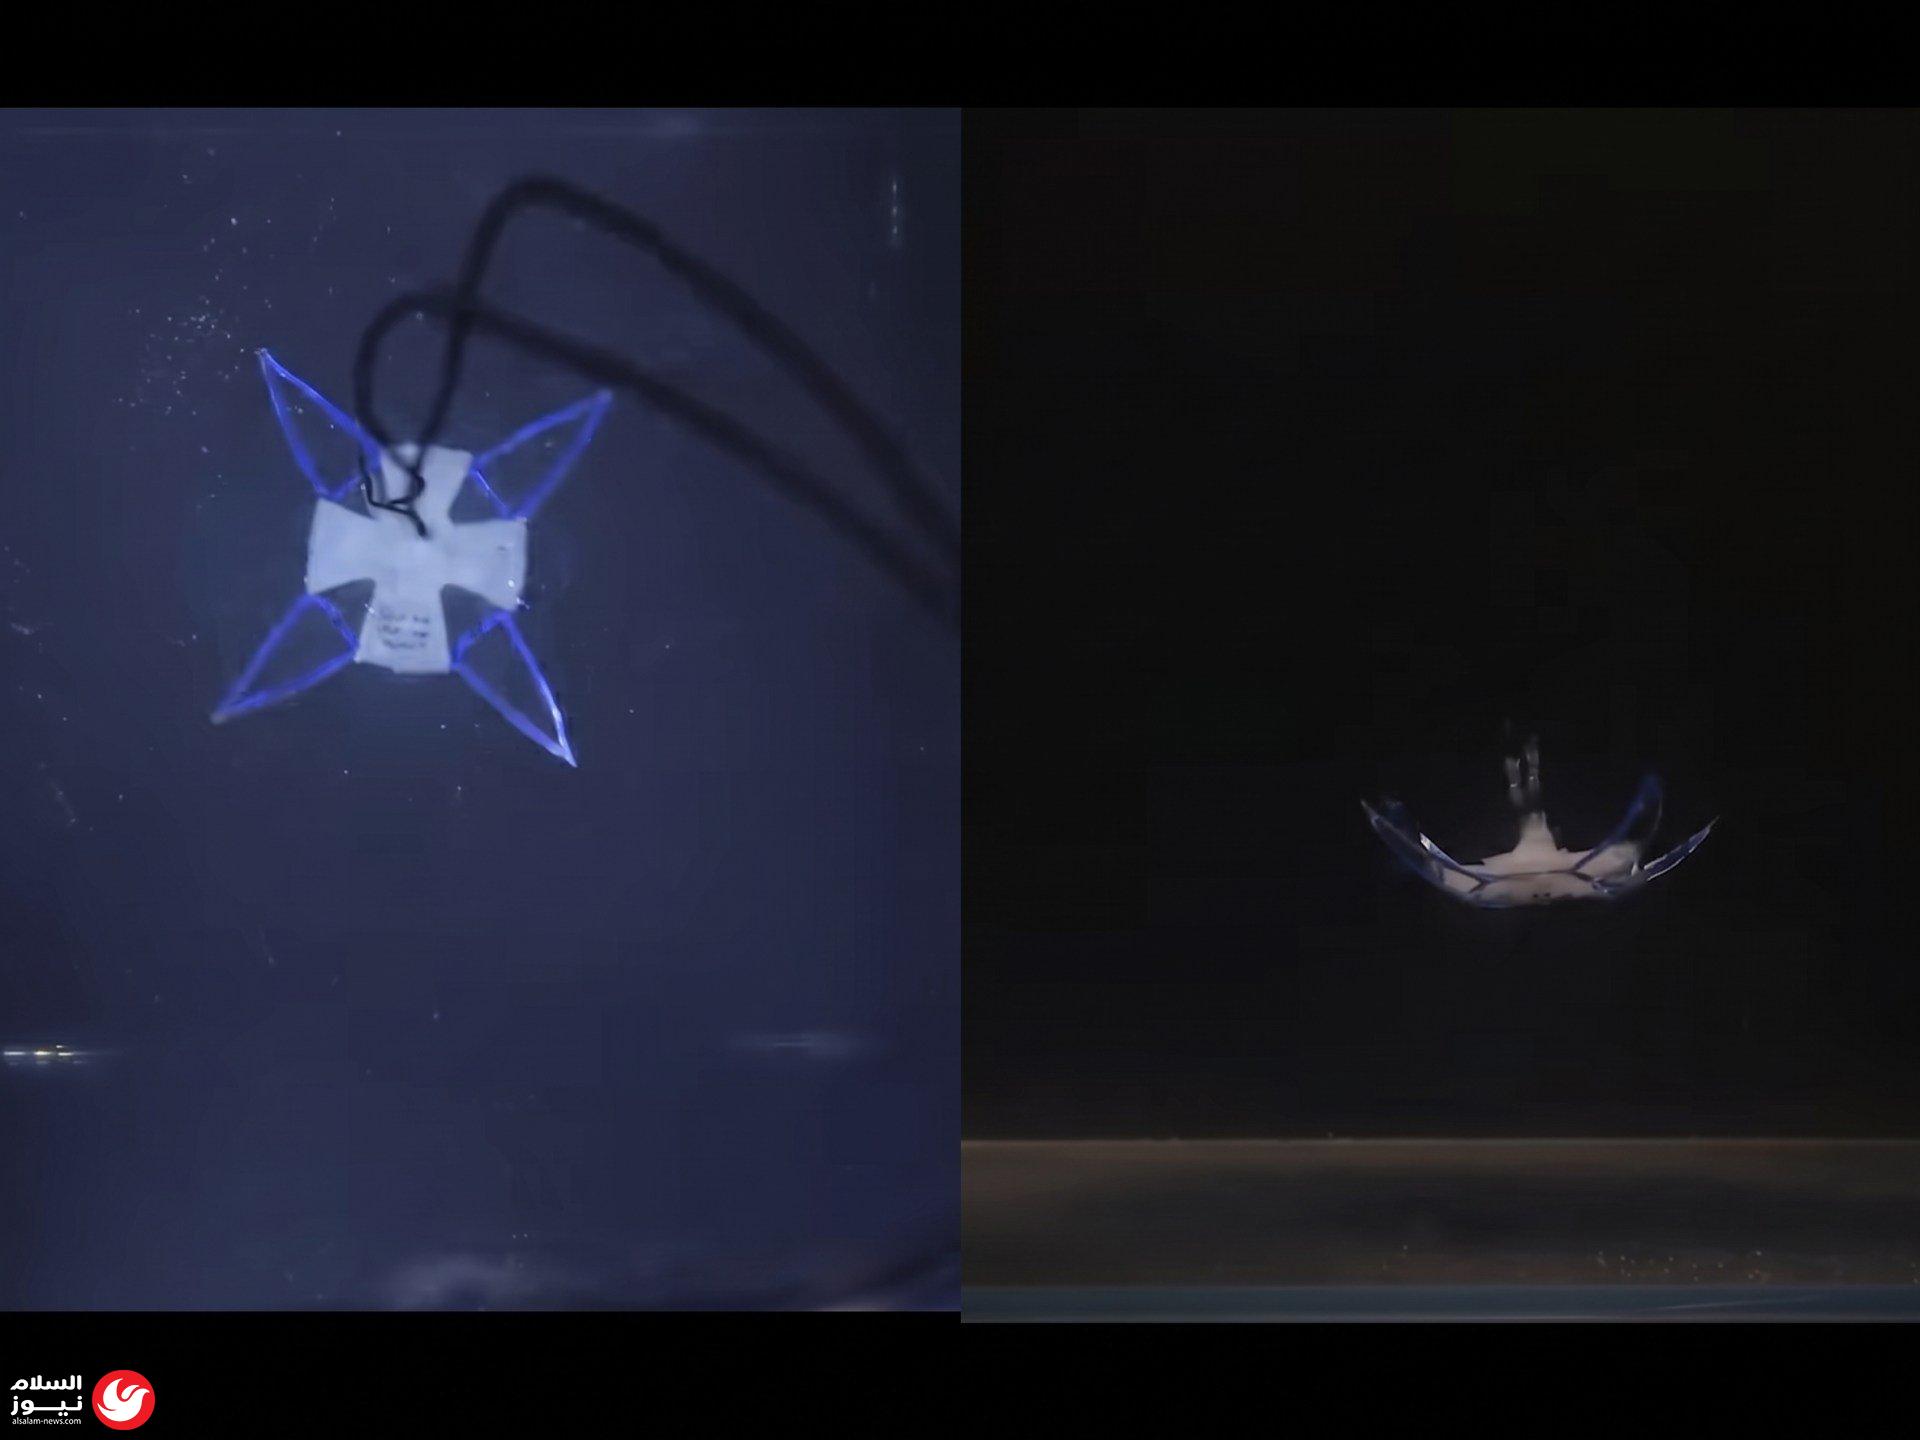
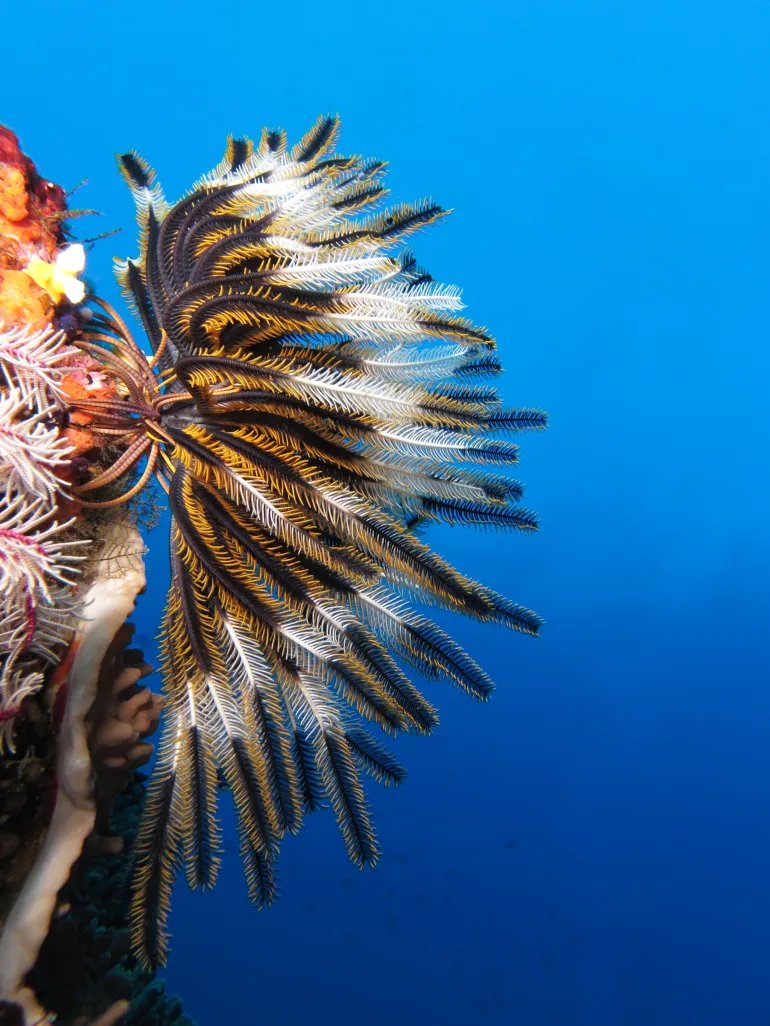
نجح فريق بحثي من جامعات كاليفورنيا ونورث كارولينا وفرجينيا في تطوير روبوت مائي مرن مستوحى من كائنات نجوم البحر الريشية، في خطوة علمية تهدف إلى إعادة صياغة مفاهيم التصميم الروبوتية. وقد نُشرت تفاصيل هذا الابتكار في دورية ساينس أدفانسز.
يتميز الروبوت الجديد بقدرته على المناورة في الأبعاد الثلاثة بمرونة عالية، معتمداً على هيكل بسيط لا يتطلب سوى محركين فقط للتحكم. ويوضح الدكتور هايتاو تشينغ، الباحث الرئيسي في الدراسة، أن الإلهام جاء من قدرة نجوم البحر الريشية على تحقيق حركة متعددة الاستخدامات تحت الماء بفضل تنسيق أذرعها المرنة، وهو ما دفع الفريق لاستكشاف إمكانية دمج الذكاء الميكانيكي في تصميم الروبوتات.
مبدأ الذكاء الميكانيكي
خلافاً للروبوتات التقليدية التي تتطلب محركاً مستقلاً لكل حركة، يعتمد هذا الروبوت على التفاعل بين بنيته المرنة والبيئة المائية المحيطة لتحويل المدخلات البسيطة إلى حركات معقدة. وبحسب الباحثين، فإن هذا التصميم يقلل من الحاجة إلى تعقيد المكونات المادية، مما يجعله أكثر كفاءة وخفة.
ويشير الدكتور تشينغ إلى أن الهدف لم يكن محاكاة الكائن الحي بدقة، بل فهم إستراتيجية حركته وكيف يمكن للأطراف المرنة أن تعمل كجسم واحد متناغم، مما يسمح للروبوت بتحقيق سرعة سباحة تصل إلى 1.64 ضعف طول جسمه في الثانية.
آلية العمل والتنقل
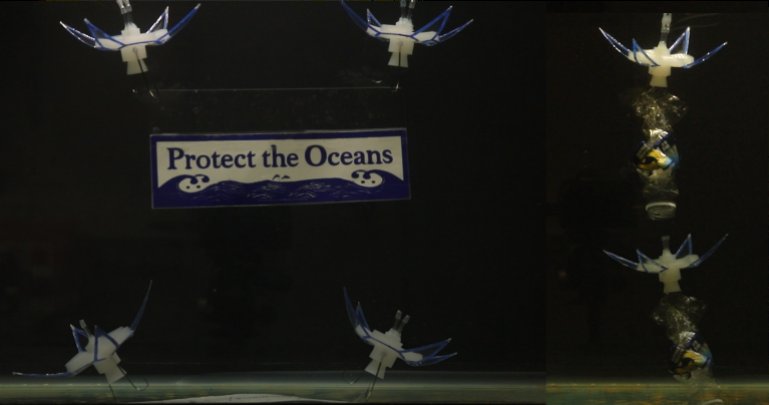
يتكون الروبوت من قرص مركزي مزود بمحركين و4 أجنحة مرنة. ومن خلال التلاعب بتشغيل وإيقاف هذه المحركات، ينتج الروبوت ثلاثة أنماط حركة أساسية:
- نمط قنديل البحر: للصعود والهبوط والتحليق في الماء.
- نمط السمكة: للسباحة للأمام والخلف عبر تشغيل محرك واحد.
- نمط الدوران: عبر التبديل السريع بين المحركين لتغيير الاتجاه.
آفاق مستقبلية
يرى الباحثون أن هذا الابتكار يفتح الباب أمام جيل جديد من الروبوتات المائية البسيطة والقوية، القادرة على أداء مهام رصد البيئة، والتفتيش تحت الماء، والاستكشاف العلمي. ويطمح الفريق في المرحلة القادمة إلى تطوير أنظمة لاسلكية بالكامل، مؤكدين أن دمج التحكم في ميكانيكا الجسم يمثل توجهاً واعداً في هندسة الروبوتات المستقبلية.